Avionics Computer e GPWS
Experimental
O Avionics Computer (no jogo em português, Computador de Aviônica) é conteúdo Experimental adicionado na 0.2.0. Pode ser fabricado, mas o comportamento pode mudar.
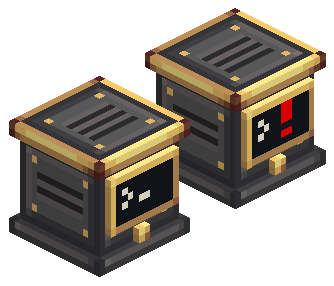
O Avionics Computer é o centro da aeronave. Ele lê todos os sensores da rede, atribui um papel a cada um e roda um GPWS (Ground Proximity Warning System, sistema de alerta de proximidade do solo) sobre essas leituras. Ele avisa sobre terreno à frente, descida rápida, voo baixo demais e inclinação excessiva. Também é o ponto de entrada do Computer Craft para a rede inteira.
Funciona como um GPWS real: configura uma vez e depois só funciona. Não há o que armar nem limites para editar. O computador fica ativo enquanto estiver no mundo. Você só escolhe a sensibilidade e, se quiser, desliga funções individuais.
Configurar
- Coloque o Avionics Computer em qualquer lugar da aeronave. Ele fica virado para você ao ser colocado.
- Ligue o computador e os sensores na mesma rede, com o Avionics Wire. O Radar Altimeter é obrigatório. Os Terrain Scanners são opcionais e ativam as funções de terreno.
- Abra a tela de cada Terrain Scanner e escolha em Olha para o lado da aeronave que ele vigia: frente, traseira, esquerda ou direita. O computador nunca deduz o lado pela direção do bloco. Um scanner sem lado aparece como "lado não definido" no computador.
- Mostre os alertas numa Modular Table com lâmpadas e buzzers, ou leia-os pelo Computer Craft.
Uma Modular Table montada diretamente no computador entra na rede dele sem fio.
O bloco
A frente tem uma pequena tela e um botão de teste:
| Tela | Significado |
|---|---|
Cursor >_ piscando | Operação normal |
! âmbar piscando | Atenção |
! vermelho piscando | Alerta, ou o autoteste |
x âmbar fixo | GPWS INOP: o computador não consegue funcionar (o motivo aparece na tela dele) |
Um computador recém-colocado mostra INOP até a primeira avaliação. Clique no botão para rodar o autoteste de 3 segundos, que leva todas as funções a Alerta. Clique no resto do bloco para abrir a tela.
A tela
- Cabeçalho: a sensibilidade e o que importa agora:
NORMAL,ATENÇÃO · <função>,ALERTA · <função>,GPWS INOP(com o motivo de rede) ouAUTOTESTE. - Sensores: cada sensor com o papel e a leitura ao vivo, ou o problema: "sem leitura recente", "outra aeronave", "abertura < 45°", "varredura parcial", "lado não definido".
- Funções: cada função aparece ativa, em atenção ou alerta, INOP com motivo, ou inibida. Clique numa função para inibi-la ou reativá-la. GPWS INOP não pode ser inibido.
- Rodapé: Sensibilidade cicla baixa → normal → alta. Testar roda o autoteste.
Papéis dos sensores
| Sensor | Papel |
|---|---|
| O Radar Altimeter com a menor altura válida | Altímetro principal |
| Os outros Radar Altimeters | Altímetro secundário |
| Terrain Scanner | Scanner frontal, traseiro, esquerdo ou direito: o lado escolhido na tela dele |
O computador acha o nariz da aeronave pelos scanners com lado: para onde olha um scanner frontal, oposto a um traseiro, ou a 90° de um lateral. O nariz orienta o cone do Pull up e o Bank angle. É um scanner frontal com varredura completa e abertura de pelo menos 45° que permite ao Pull up reagir a terreno à frente. Sem ele, o Pull up usa só o tempo até o solo.
Funções
Os valores são de gameplay, em blocos, blocos por segundo, segundos e graus, não limites aeronáuticos reais.
| Função | Alerta |
|---|---|
| Terrain ahead | Atenção com contato a até 32 blocos (8 na aproximação). |
| Pull up | Alerta imediato com contato a até 8 blocos no cone frontal de 45°, ou com 2 segundos ou menos até o solo em descida. |
| Sink rate | Atenção a partir de 6 blocos/s de descida, Alerta a partir de 12. |
| Don't sink | Alerta ao perder 4 blocos ou mais logo após decolar ou durante a subida (janela de 5 segundos). |
| Too low | Fora do solo: Atenção a até 8 blocos, Alerta a até 3; na aproximação, 3 e 1. |
| Bank angle | Atenção a partir de 30°, Alerta a partir de 45°. |
| GPWS INOP | Atenção quando a rede está incompleta, falta o Radar Altimeter ou um sensor falhou ou parou de responder. |
- A sensibilidade desloca os limites em 20%. A alta avisa antes: os limites de distância crescem, e os de descida, perda de altitude e inclinação diminuem.
- Um alerta por vez, o mais urgente: Pull up, depois Terrain ahead, Too low, Sink rate, Don't sink e Bank angle. Alertas vêm antes de atenções. GPWS INOP só aparece sem alerta de risco.
- No solo (muito baixo e quase parado por um segundo) as funções de risco ficam quietas.
- Os alertas pedem duas leituras seguidas para começar e para limpar, exceto o Pull up, que dispara na primeira.
- INOP com motivo: uma função que não consegue trabalhar diz por quê: "sem altímetro", "sem scanner", "sem scanner frontal", "varredura parcial", "sem atitude" ou "estabilizando". Varredura parcial sem contato nunca é tratada como caminho livre.
O computador nunca varre o terreno sozinho nem carrega chunks. Ele usa o que os sensores já mediram, na mesma cadência deles.
Mundos antigos
O GPWS Computer das versões anteriores carrega como Avionics Computer e mantém a sensibilidade. Perfis, modos e regras próprias deixaram de existir. Programas Lua precisam usar o peripheral avionics_computer em vez de gpws.